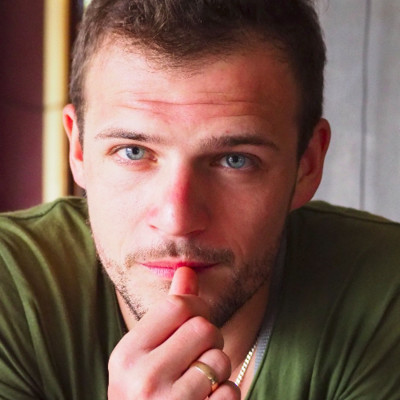
Łukasz Gruszka, PhD
Adiunkt na Politechnice Warszawskiej, CTO w spółce NovaPera Robotics, autor czterech platform edukacyjnych pod marką LucsRobotics. Programuję roboty od 2014 roku, w trzech domenach: przemysłowej, chirurgicznej, autonomicznej. Pisałem zarówno algorytmy R&D, jak i kod, który dziś działa u klientów w produkcji.
Większość mojej pracy w robotyce sprowadza się do jednego pytania: jak przepisać algorytm z artykułu naukowego tak, żeby działał na produkcyjnym sterowniku.
Najlepszym przykładem jest doktorat, obroniony na Politechnice Warszawskiej w 2023 roku. Dotyczył planowania trajektorii dla manipulatorów 6-osiowych: generatorów przebiegów czasowo-optymalnych, energooszczędnych i redukcji zrywu. Te same algorytmy weszły potem do sterownika ES5/ES8 w Easy Robots i działają u klientów do dziś.
EasyRobots wyrosło zresztą z prac R&D, które wcześniej prowadziłem w spółce Sorter, częściowo w ramach projektów NCBR. Prototyp badawczy stopniowo przeszedł w produkcyjną linię robotów. Jak działać projektowo od demo do hali, nauczyłem się wtedy i to do dziś jest jedna z najcenniejszych rzeczy, którą wyniosłem z tamtych lat.
Po sześciu latach w Easy Robots przeszedłem do innej domeny: jako Senior Robotics Engineer w Sii (kontrakt dla Medtronic) pracowałem przy robotach chirurgicznych. Solwery IK dla redundantnych 7-DOF, unikanie kolizji, optymalizacja sterowania pod ostre wymagania środowiska chirurgicznego. Większość szczegółów jest objęta NDA, więc na tym kończę.
W marcu 2024 wspólnie z Bartoszem Nowakowskim założyliśmy NovaPera Robotics, spółkę zajmującą się wdrożeniami w obróbce metalu, przemyśle spożywczym i systemach wizyjnych. Jestem CTO, Bartosz prowadzi sprzedaż i operacje. NovaPera robi projekty u klientów, LucsRobotics zajmuje się edukacją i konsultingiem. Klient kontraktuje z jedną albo z drugą, w zależności od czego potrzebuje.
Od 2024 roku jestem też adiunktem na Politechnice Warszawskiej, w tym samym instytucie, w którym broniłem doktorat. Uczenie traktuję jako formę weryfikacji własnego rozumienia: za każdym razem, kiedy próbuję coś wytłumaczyć studentom, widzę gdzie sam tematu nie domyśliłem. Pod marką LucsRobotics prowadzę szkolenia dla zespołów R&D i utrzymuję cztery platformy edukacyjne (kinematyka, planowanie trajektorii, sterowanie, programowanie Unitree).
Kariera zawodowa
CTO · współzałożyciel
- ▸Odpowiedzialność za kierunek techniczny spółki: architektura wdrożeń, dobór technologii, standardy inżynierskie
- ▸Zarządzanie zespołem technicznym (inżynierowie wdrożeniowi, integratorzy)
- ▸Bartosz Nowakowski (dyrektor operacyjny) prowadzi sprzedaż, kontakt z klientami i operacje; ja prowadzę pion techniczny
- ▸Robotyzacja stanowisk produkcyjnych w branżach: obróbka metalu, przemysł spożywczy
- ▸Projektowanie i wdrażanie systemów wizyjnych: kontrola jakości, detekcja, pozycjonowanie 2D/3D
- ▸Integracja robotów przemysłowych (ABB / UR / Fanuc) z liniami produkcyjnymi klienta
Adiunkt
- ▸Adiunkt w instytucie, w którym wcześniej obroniłem doktorat - kontynuacja pracy badawczej i dydaktycznej
- ▸Prowadzenie zajęć z robotyki, programowania robotów oraz systemów autonomicznych
- ▸Mentoring prac dyplomowych i projektów studenckich
Founder · Robotics Trainer & Consultant
- ▸Własna marka skupiająca działalność szkoleniową i konsultingową w robotyce
- ▸Cztery autorskie platformy edukacyjne (kinematyka odwrotna, planowanie trajektorii, sterowanie, programowanie robotów Unitree)
- ▸Szkolenia u klienta, online i hybrydowo - od fundamentów do zaawansowanych tematów (RL, VLA, sim-to-real)
- ▸Konsulting dla zespołów R&D: audyt algorytmów, code review, architektura systemów sterowania
Senior Robotics Engineer
- ▸Praca nad nowoczesnymi robotami chirurgicznymi (szczegóły objęte NDA)
- ▸Walidacja symulacyjna ramion robotycznych w MATLAB
- ▸Solwery kinematyki odwrotnej i algorytmy unikania kolizji dla robotów redundantnych (7+ DOF)
- ▸Współpraca cross-functional przy optymalizacji strategii sterowania pod ostre wymagania środowiska chirurgicznego
Lead Robotics Software Engineer
- ▸Kierowanie zespołem programistów - system sterowania robotów przemysłowych serii ES5 / ES8
- ▸Marka EasyRobots wyrasta z prac R&D prowadzonych wcześniej w spółce Sorter - bezpośrednia kontynuacja
- ▸Projektowanie i implementacja algorytmów planowania trajektorii: generatory czasowo-optymalne i energooszczędne w wersji produkcyjnej
- ▸Solwery kinematyki odwrotnej i dynamiki dla manipulatorów 6-osiowych (C++, Python)
- ▸Prototypowanie systemów sterowania dla cobotów i autonomicznych robotów mobilnych (AMR)
- ▸Wdrożenia u klientów: dokumentacja techniczna, wsparcie na miejscu
- ▸Szkolenia techniczne z robotyki dla klientów i zespołów wewnętrznych
Robotics Engineer · R&D
- ▸R&D nad prototypem robota przemysłowego, który następnie wyewoluował w produkcyjną linię EasyRobots
- ▸Algorytmy planowania trajektorii, generatory, IK i dynamika (C++, Python)
- ▸Doświadczenie w projektach finansowanych z grantów NCBR
- ▸GUI panelu uczenia robota 6-osiowego (Python)
- ▸Sterowniki dla kontrolerów serwo i modułów I/O (C++)
Internship · automation
- ▸Programowanie PLC
- ▸Montaż maszyn produkcyjnych
Politechnika Warszawska
Instytut Automatyki i Robotyki na Wydziale Mechatroniki. Trzy stopnie naukowe w tej samej jednostce. Każdy dyplom oparty na działającym kodzie i symulacjach, nie tylko na teorii.
PhD w robotyce
Magister inżynier
Inżynier
Specjalizacje
Programowanie
Teoria robotyki
Hardware
Domeny aplikacji
Narzędzia
Języki
Wybrane prace naukowe
Wybór z większego dorobku - poniżej trzy publikacje, które uważam za najbardziej reprezentatywne.
Field–Circuit Model of a Novel PMDC Motor with Rectangular NdFeB Permanent Magnets in Ansys Maxwell
Test Framework for Collaborative Robot Graphene-Based Electronic Skin
A New Energy-Efficient Approach to Planning Pick-and-Place Operations
Szkolenia ukończone
- Reinforcement Learning for Humanoid RobotsThe Construct · BarcelonaSpecjalistyczne szkolenie z deep RL i sim-to-real transfer dla robotów humanoidalnych
- Operation, programming and starting ABB RobotsABB
- Operation, programming and starting Universal RobotsUniversal Robots
- Fanuc programming and RoboGuideFanuc
Co robię, gdy nie programuję robotów
Porozmawiajmy o projekcie
Szkolenie, konsulting, wdrożenie, audyt: napisz albo zadzwoń, ustalimy szczegóły. Pierwsza rozmowa jest bez zobowiązań.
Skontaktuj się