Cztery platformy
do nauki robotyki
Każda to interaktywny symulator 3D w przeglądarce z kodem referencyjnym w C++, Pythonie i MATLAB-ie. Algorytmy w nich to te same, które pisałem u producentów robotów i opisywałem w doktoracie.
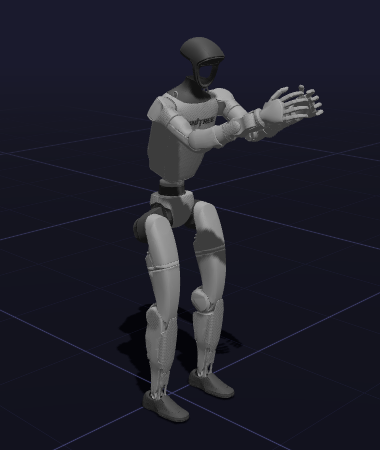
Unitree G1 & Go2
Programowanie robotów autonomicznych: pełny stack
Kompletny program szkoleniowy obejmujący humanoida G1 i quadrupeda Go2. Dwadzieścia modułów dydaktycznych, około 99 godzin treści, interaktywny symulator MuJoCo działający bez instalacji w przeglądarce, oraz osiem godzin indywidualnego supportu dla każdego kursanta.
Zakres
- ▸SDK Unitree, DDS, ROS 2 Humble: komunikacja z robotem od najniższego poziomu
- ▸Sterowanie ruchem: od podstawowych komend Sport API po własne polityki RL
- ▸Percepcja: Livox MID-360, RealSense D435i, YOLO, foundation models
- ▸SLAM (Fast-LIO 2), autonomiczna nawigacja Nav2, Behavior Trees, fleet management
- ▸Vision-Language-Action: GR00T N1.6, Gemini Robotics-ER 1.6, UnifoLM
- ▸Projekty końcowe: pick & place dla G1 i autonomiczna inspekcja dla Go2
Kurs ROS 2 Intro
Wprowadzenie do robotyki przez pryzmat ROS 2
Trzy dni z ROS 2 Jazzy dla zespołów projektowych, pracowników naukowych, studentów i inżynierów wchodzących w robotykę. Od pierwszego node w Pythonie do autonomicznej nawigacji uruchomionej na fizycznym robocie. Do wyboru wariant online w przeglądarce albo szkolenie u Was na miejscu, na sprzęcie z Waszego projektu.
Zakres
- ▸Architektura ROS 2: nodes, topics, QoS, services i actions
- ▸Własne pakiety w rclpy: parametry, launch files, workspace colcon
- ▸TF2, URDF i wizualizacja modelu robota
- ▸Nawigacja autonomiczna: mapa, lokalizacja, planowanie trasy
- ▸Praca na robotach wskazanych przez klienta: Unitree Go2 i G1, Husarion, TurtleBot, Franka
- ▸Dostęp do platformy online z materiałami plus workbook PDF
Inverse Kinematics Platform
Kinematyka odwrotna: od teorii do produkcji
Platforma do nauki kinematyki odwrotnej manipulatorów. Osiem solwerów (analityczne dla Puma560 i ES5, jacobianowe w tym DLS i SDLS, dwa optymalizacyjne), praca z redundancją i singularnościami. Te same solwery pisałem dla produkcyjnych sterowników w Easy Robots.
Zakres
- ▸Dwa solwery analityczne: Puma 560 i EasyRobots ES5 (konfiguracje ze sferycznym nadgarstkiem)
- ▸Cztery solwery jacobianowe: Transpose, Pseudo-inverse, DLS i SDLS
- ▸Dwa solwery optymalizacyjne: Nelder-Mead i gradient descent
- ▸Detekcja i obsługa singularności kinematycznych
- ▸Interaktywny symulator 3D: pozycjonujesz end-effector, widzisz rozwiązania w czasie rzeczywistym
- ▸Cały kod w TypeScript: działa live w przeglądarce, bez instalacji
Trajectory Planning Platform
Planowanie trajektorii dla robotów 6-osiowych
Platforma oparta na mojej pracy doktorskiej. Polynomialne generatory 3./5./7. rzędu, S-curve z ograniczonym jerkiem, trapezoidal, CHOMP, STOMP. Każdy ma walidację w 3D plus wykresy q(t), q̇(t), q̈(t), q⃛(t). Część z tych algorytmów weszła potem na sterowniki ES5/ES8.
Zakres
- ▸Generatory wielomianowe 3rd, 5th, 7th rzędu: rest-to-rest, minimum-jerk
- ▸Trapezoidal (bang-bang accel) i S-curve z ograniczonym jerkiem
- ▸CHOMP: gradient-based trajectory optimization z kolizjami w 2D
- ▸STOMP: stochastic motion planning bez gradientu
- ▸Wizualizacja w 3D oraz wykresy q(t), q̇(t), q̈(t), q⃛(t)
- ▸Cały kod w TypeScript: działa live w przeglądarce
Robot Control Platform
Algorytmy sterowania manipulatorami
Kontrolery dla manipulatorów: PID z anti-windup, sliding mode (klasyczne, super-twisting, boundary layer, terminal), LQR i MPC. Każdy działa w symulacji 3D i ma referencyjną implementację do podejrzenia.
Zakres
- ▸PID z anti-windup: fundamenty kontroli pozycji
- ▸Sliding Mode Control: cztery warianty (klasyczne, super-twisting, boundary layer, terminal)
- ▸LQR: Linear Quadratic Regulator z DARE solverem
- ▸MPC: Model Predictive Control z handlingiem ograniczeń
- ▸Symulacja 3D z wykresami odpowiedzi systemu i błędu śledzenia
- ▸Cały kod w TypeScript: działa live w przeglądarce
Szkolenie dla zespołu?
Każdą z platform dostosowuję do potrzeb konkretnej organizacji: u Was na miejscu, online albo hybrydowo. Mogę też przygotować dedykowany moduł pod Waszą dziedzinę zastosowań.
Porozmawiajmy